01
Планування маршруту
Маршрут і зони обмеженого доступу задаються заздалегідь на інтерактивній мапі.
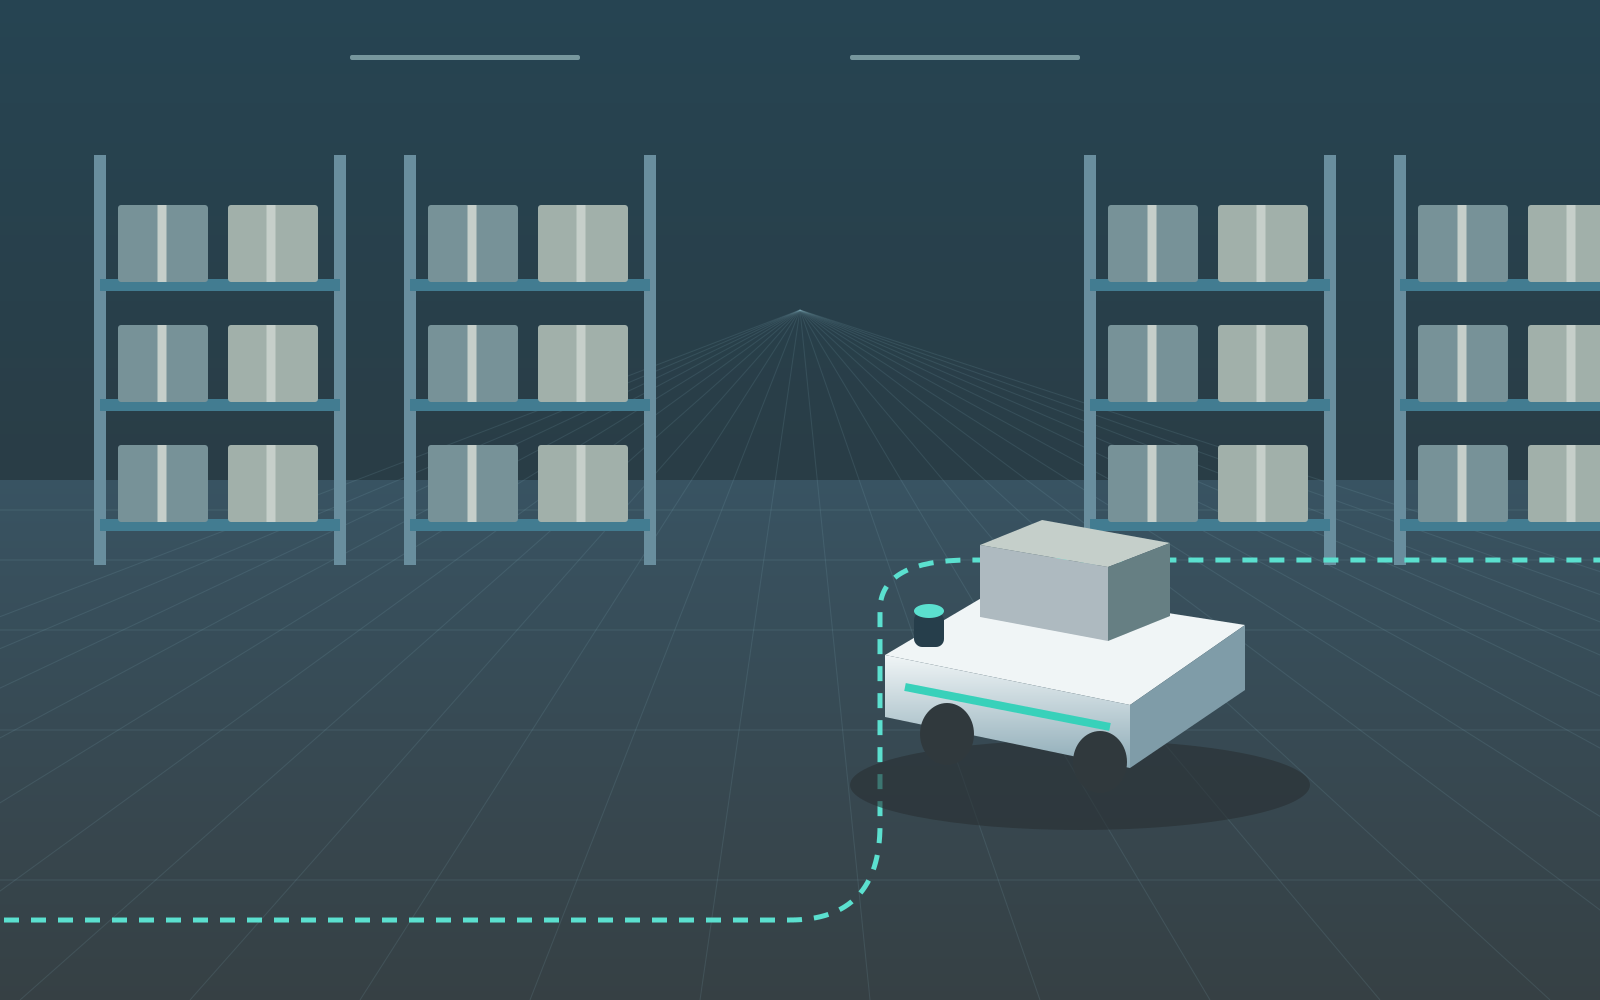
Автономна навігація мобільних роботів для логістики, виробництва, інспекцій, пожежних, будівельних та аграрних робіт. Планування маршрутів, 3D-карти й обхід перешкод — в одній системі.
Оператор задає маршрут, зони обмеженого доступу та сценарій дій. Далі система самостійно підтримує виконання завдання, контролює стан платформи та реагує на перешкоди.
Маршрут і зони обмеженого доступу задаються заздалегідь на інтерактивній мапі.
Повернення на старт або продовження завдання за обраним сценарієм.
Локальна навігація після початкової прив’язки на відкритій ділянці.
Телеметрія, заряд, напрямок, положення та температура датчиків.
3D-модель геометрії маршруту та 2D-карта перешкод.
Розпізнавання статичних і рухомих об’єктів у реальному часі.
Оператор визначає точки руху та позначає зони обмеженого доступу ще до початку завдання.

Поведінка задається оператором до старту та виконується автономно після втрати каналу керування.
Апарат автономно прокладає шлях назад до точки початку руху та безпечно завершує завдання.
Система виконує наперед заданий маршрут і завершує завдання без керування оператором.
Безперервний контроль критичних параметрів платформи та обладнання.

Інтерактивна 3D-сцена пояснює, як LiDAR вимірює відстані та формує хмару точок. Обертайте сцену й перемикайте режими перегляду.
Обертайте сцену та спостерігайте, як LiDAR перетворює поверхні на 3D-дані.
Сенсор сканує навколишній простір.
Промінь повертається від поверхні.
Вимірювання складаються у 3D-карту.
Пересуньте світлий ящик — маршрут перебудується. Запустіть робота, щоб перевірити обхід.
Система поєднує підготовку завдання, автономний рух, локальне сприйняття простору та телеметрію в єдиний робочий цикл.
Маршрут, waypoint-точки та зони обмеженого доступу задаються оператором до старту.
Платформа рухається за сценарієм, контролюючи напрямок, положення та стан системи.
3D/2D картографування та виявлення статичних і рухомих перешкод працюють у реальному часі.
При втраті зв’язку система повертається на старт або продовжує завдання за обраним сценарієм.
Цивільні сценарії для пілотного впровадження. Конфігурація залежить від платформи, середовища та вимог вашого об’єкта.
Перевезення матеріалів між зонами приймання, зберігання та комплектації.
Оператор задає точку завантаження та місце доставки.
Робот проходить складським маршрутом і обходить ящик у проході.
Зупиняється в зоні розвантаження; оператор бачить завершення маршруту.
Вантаж доставлено до заданої точки.
Повторювані маршрути між робочими ділянками та доставка комплектуючих.
Оператор обирає маршрут між двома робочими зонами.
Платформа перевозить комплектуючі, контролюючи свій стан.
Після розвантаження повертається на початок за заданим сценарієм.
Один цикл підвезення та повернення виконано.
Обхід території за заданим маршрутом і збір просторових даних.
Оператор задає точки обходу території.
Робот проходить маршрут і збирає вимірювання LiDAR.
Оператор переглядає зібрану хмару точок та геометрію ділянки.
Є просторові дані пройденого маршруту.
Навігація роботизованої платформи для розвідки ділянки та доставки обладнання. Побудова карти простору для планування під’їзду.
Оператор задає точку доставки та виключає закриті зони.
Пожежна платформа рухається доступним маршрутом, враховуючи перешкоди.
Зупиняється у визначеній точці для передачі обладнання.
Обладнання підвезено до точки передачі.
Доставка інструментів і матеріалів, обхід будмайданчика та 3D-картографування робочих зон.
Оператор задає маршрут і позначає закриті для руху ділянки.
Робот перевозить інструменти та обходить матеріали на шляху.
Зупиняється біля робочої зони для розвантаження.
Інструменти доставлено до робочої зони.
Маршрути між рядами в садах і на полях, перевезення вантажів та збір просторових даних для огляду ділянки.
Оператор задає початок, кінець ряду та маршрут повернення.
Платформа рухається між рядами, враховуючи видимі перешкоди.
Повертається на старт; оператор переглядає маршрут і стан системи.
Цикл обходу ряду завершено.
Розкажіть про вашу платформу й об’єкт. Разом визначимо маршрут, умови роботи та обсяг пілотної демонстрації.